+86-15021943462
 続きを読む


 見積もりを取得
製品カテゴリー
お問い合わせ
DC モーターの動作原理: コンポーネント、効率、速度のガイド
の DCモーターの動作原理 磁場と電流が流れる導体との間の基本的な相互作用に基づいて、電気エネルギーを回転機械運動に変換します。モーター端子に電圧が印加されると、電機子巻線に電流が流れ、固定界磁極に引き付けられたり反発したりする電磁極が生成され、シャフトを回転させるトルクが発生します。機械的な整流子とブラシのアセンブリは、正確な瞬間にアーマチュアの電流の方向を継続的に反転させ、ローターが所定の位置にロックされるのではなく、一方向に回転し続けることを保証します。 DC 電源、磁石、巻線ローターのみを必要とするこの原理のシンプルさにより、DC モーターはコードレス電動工具や自動車スターターからロボット工学の高精度サーボ ドライブに至るまで、あらゆるものの基礎となっています。 DC モーターの仕組み、そのコンポーネント、効率と速度の計算方法、配線図の解釈方法を理解することは、モーター駆動システムの設計、保守、トラブルシューティングを行うエンジニア、技術者、愛好家にとって不可欠なスキルです。この記事では、確立された物理法則と実際の例を使用して、これらのトピックについて技術的に根拠のある包括的な説明を提供します。
の Fundamental Principle: DC Motor Works on the Principle of Lorentz Force
の DCモーターの原理動作 これは、電流が流れる導体が磁界内に置かれると、電流の方向と磁界の両方に垂直な機械力を受けるというローレンツ力の法則にカプセル化されています。この力の大きさは次の式で与えられます。 F = BIL sでθ ここで、B はテスラ単位の磁束密度、I はアンペア単位の電流、L は磁界内の導体の長さ (メートル単位)、θ は電流の方向と磁界の間の角度です。モーターでは、力がローター半径の接線方向に作用し、トルクが生成されるように磁場が配置されます。フレミングの左手の法則によれば、人差し指が磁場の方向 (北から南) を指し、中指が電流の流れる方向を指す場合、親指は力の方向を示します。これはすべての基礎となる物理学です。 DCモーターは次の原理で動作します。 電気機械エネルギー変換。整流子の仕事は、半回転ごとにアーマチュア コイルの電流の方向を逆転させることで、トルクが同じ回転方向に作用し続け、振動ではなくスムーズで連続的な回転を生み出します。
Core Components of a DC Motor
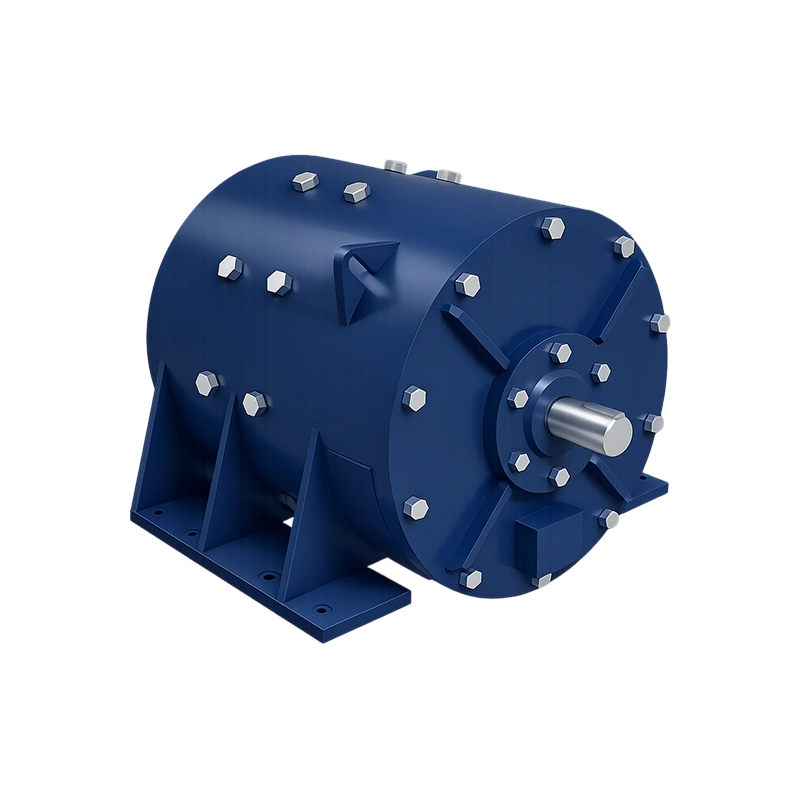
DCモーターはいくつかのキーで構成されています DCモーターの部品 、それぞれが信頼性の高い動作に必要な異なる機能を実行します。これらのコンポーネントを理解することは、トラブルシューティングとパフォーマンス分析に不可欠です。
- ステーター (フィールドシステム): の stationary part that generates the main magnetic field. In small motors, this may consist of permanent magnets. In larger or controllable motors, it comprises field windings (electromagnets) wrapped around pole shoes, producing a magnetic flux that can be adjusted by varying the field current.
- ローター/アーマチュア: の armature in a standard electric motor 電機子巻線を運ぶ回転アセンブリです。渦電流損失を最小限に抑えるために積層ケイ素鋼板で作られており、銅コイルを収容するスロットが付いています。アーマチュア コアはモーター シャフトに固定されており、発生したトルクを負荷に伝達します。
- 整流子: ローターシャフトに取り付けられた、マイカによって相互に絶縁された銅セグメントの円筒形アセンブリ。各電機子コイルは 2 つの整流子セグメントに接続されます。ローターが回転すると、整流子は外部回路へのコイルの接続を逆にし、コイル内に誘導される交流 EMF を整流し、一方向のトルクを確保します。
- ブラシとブラシギア: 整流子を押し付ける固定カーボンまたはグラファイト ブロック。回転電機子と外部 DC 電源の間に滑り電気接触を提供します。火花を最小限に抑え、長い耐用年数を保証するには、ブラシの材質、スプリングの張力、およびシートが重要です。
- ベアリングとエンドシールド: ローターを支持し、ローターとステーターの間の正確なエアギャップを維持します。通常は長寿命と低摩擦のために密閉ボールベアリングを使用します。
モーター効率の計算: 公式と実際の手順
モーター効率は、電気入力電力が機械出力電力にどの程度効果的に変換されるかを定量化します。の モーターの効率の計算式 は次のように表現されます。
η = (P アウト /P で ) × 100%
ここで、P で = V × I (入力電圧と入力電流の積) および P アウト = τ × ω (出力トルク (Nm) と角速度 (rad/s) の積)。実際には、P アウト 多くの場合、P は負荷下のトルクとシャフト速度を測定することによって決定されます。 で 電圧計と電流計を使って測定します。 Calculating efficiency of a motor すべての内部損失を考慮する必要があります。銅損 (電機子および界磁巻線の I²R 損失)、鉄損 (電機子コアのヒステリシス損失と渦電流損失)、機械損失 (ベアリングとブラシの摩擦、および風損)、浮遊負荷損失です。適切に設計された分数馬力の永久磁石 DC モーターは、次の効率を達成できる可能性があります。 70~85% , while large industrial DC motors can exceed 90% 。 For example, if a motor draws 10 A at 24 V (P で = 240 W)、3,000 RPM で 0.6 Nm のトルクを伝達します (ω = 2π × 3000 / 60 = 314.16 rad/s、P アウト = 0.6 × 314.16 = 188.5 W)、効率は η = (188.5 / 240) × 100% ≈ 78.5% となります。
DC モーターの速度は何によって決まりますか?
の speed of a motor is determined by 印加電圧と、磁界を遮断する電機子導体によって生成される逆起電力との間のバランス。 DC モーターの基本的な速度方程式は次のとおりです。
N = (V – I a R a ) / (kφ)
ここで、N は RPM 単位のシャフト速度、V は端子電圧、I は a is the armature current, R a は電機子回路の抵抗、k は構造に応じたモーター定数、φ は極あたりの磁束です。この式は、速度制御の 3 つの主要な方法を示しています。端子電圧 V の変更、電機子抵抗の変更 (効率が悪く、熱が発生します)、および界磁磁束 φ の変更です。永久磁石モーターでは、φ は一定であるため、速度は印加電圧から抵抗電圧降下を引いた値に正比例します。巻線界磁モータでは、界磁電流を減少させる (弱め界磁) と φ が減少し、速度が増加します。これは、高速動作のために主電動機で使用される技術です。実際の例として、電機子抵抗が 0.5 Ω の 12 V DC モーターは負荷時に 2 A を消費し、逆起電力は 11 V で、kφ = 0.005 V/RPM の場合、理論上の無負荷速度は 2,400 RPM に近づき、負荷下では I によりわずかに低下します。 a R a 落とす。
DC モーター配線図の解釈: 4 線構成
A DCモーターの配線図 4 wire 構成は通常、電機子巻線と界磁巻線が別々の端子に引き出され、独立した制御が可能になるモーターを表します。これは分巻または複巻モータで一般的であり、界磁は電機子と並列に接続することも、個別に励磁することもできます。の wiring diagram for DC motor 4 つの端子がある場合、A1 と A2 はアーマチュア接続としてラベル付けされ、F1 と F2 はフィールド (シャント フィールド) 接続としてラベル付けされます。シャントモーターの場合、通常、A1 と F1 は正電源に接続され、A2 と F2 は負電源に接続され、アーマチュアと界磁が並列に配置されます。これにより、界磁電流、つまり磁束がほぼ一定に保たれるため、負荷が変化してもモータは比較的一定の速度を維持できます。磁場が個別に励起される場合、専用の DC 電源が F1 と F2 の間に接続され、主電源が A1 ~ A2 に適用され、磁場の変化による正確な速度制御が実現します。場合によっては、4 線図はエンコーダまたはブレーキを備えた永久磁石モータを表すこともあります。2 本の線がモータに電力を供給し、他の 2 本がエンコーダ信号またはブレーキ電力を伝送します。いずれにせよ、この図は適切な接続のための重要なガイダンスを提供します。アーマチュア接続またはフィールド接続のいずれか (両方ではなく) を逆にすると、回転方向が逆になります。この図には、安全上の重要な考慮事項である、予想される電流に対する正しいワイヤゲージも示されています。
モーターの配線と動作に関する実際的な考慮事項
から作業する場合 dc motor wiring diagram 、端末を適切に識別することが最も重要です。マルチメータを使用すると、通常、電機子回路は低い抵抗 (数オーム以下) を示しますが、シャント界磁巻線ははるかに高い抵抗 (多くの場合、数百オーム) を示します。図には電源電圧が規定されており、それを超えると過熱や絶縁破壊を引き起こす可能性があります。パルス幅変調 (PWM) コントローラーからモーターを実行すると、平均電圧が効果的に変化し、速度制御方程式が実現されます。高効率システムの場合、システム全体の効率を低下させる I²R 損失を最小限に抑えるために、電源配線を適切な断面積で可能な限り短くする必要があります。さらに、誘導電機子巻線からの電圧スパイクから保護するために、DC 駆動回路のモーター端子間にフライバック ダイオードを接続する必要があります。 By integrating an understanding of the formula of efficiency of a motor 正しい配線と速度制御を行うことで、ユーザーは DC モーター システムを最適化し、あらゆる用途で信頼性の高いエネルギー効率の高いパフォーマンスを実現できます。
協力に興味がありますか、それとも質問がありますか?
一緒に働きましょう ようこそ!
-

-
 +86-15021943462
-
 中国上海市普陀区中山北路2000号23階2326号室