+86-15021943462
 続きを読む


 見積もりを取得
製品カテゴリー
お問い合わせ
誘導モーターと同期モーターの違い: 原理とトルクガイド
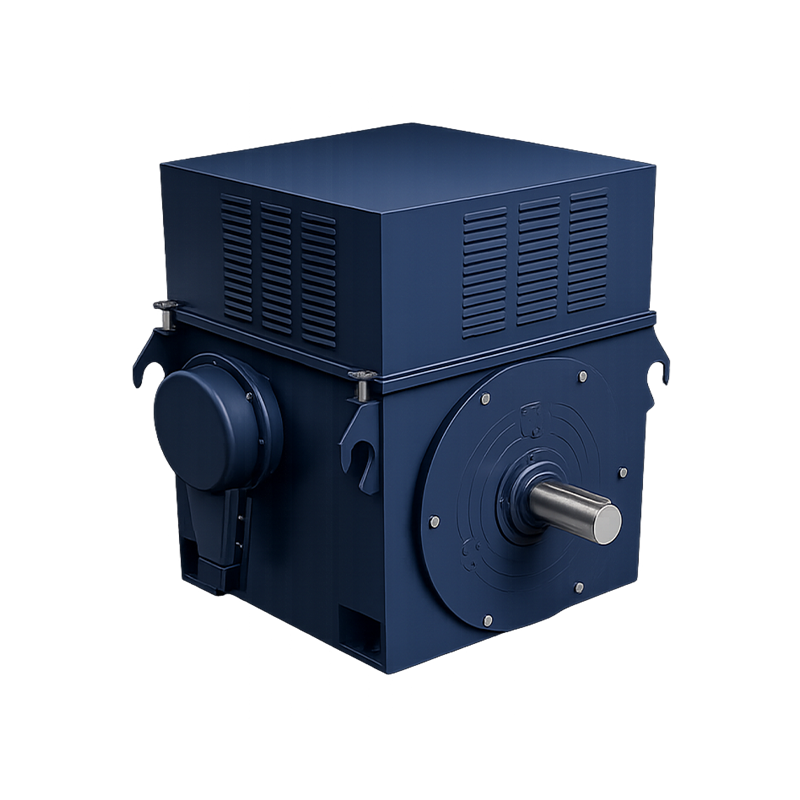
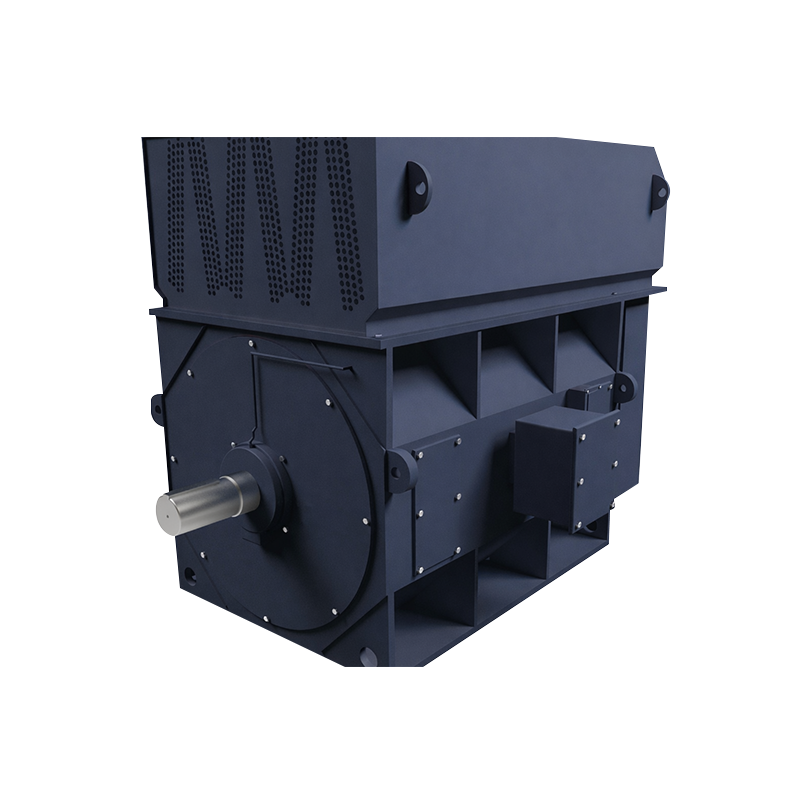
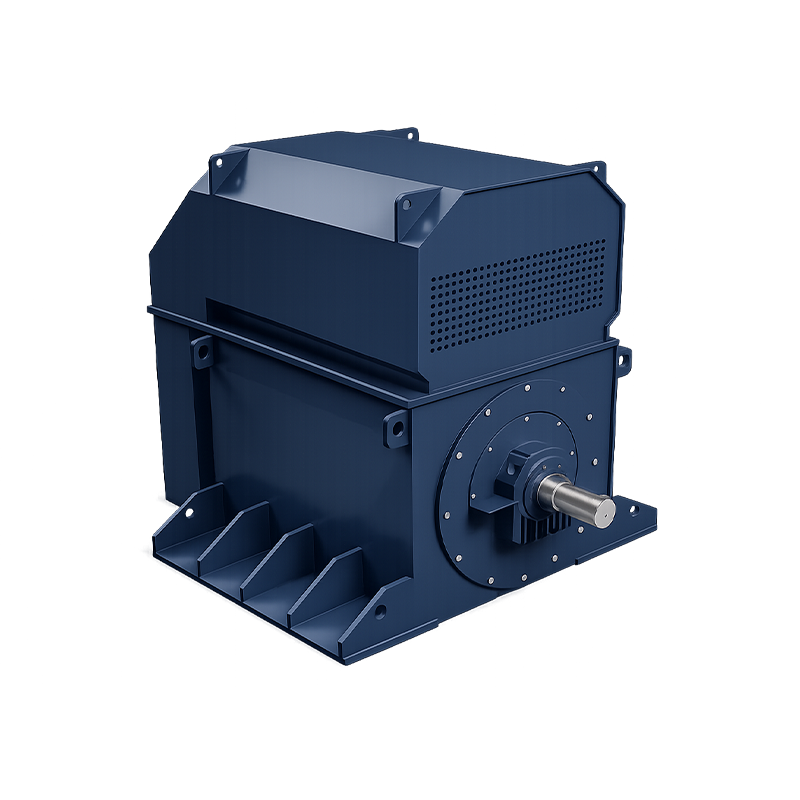
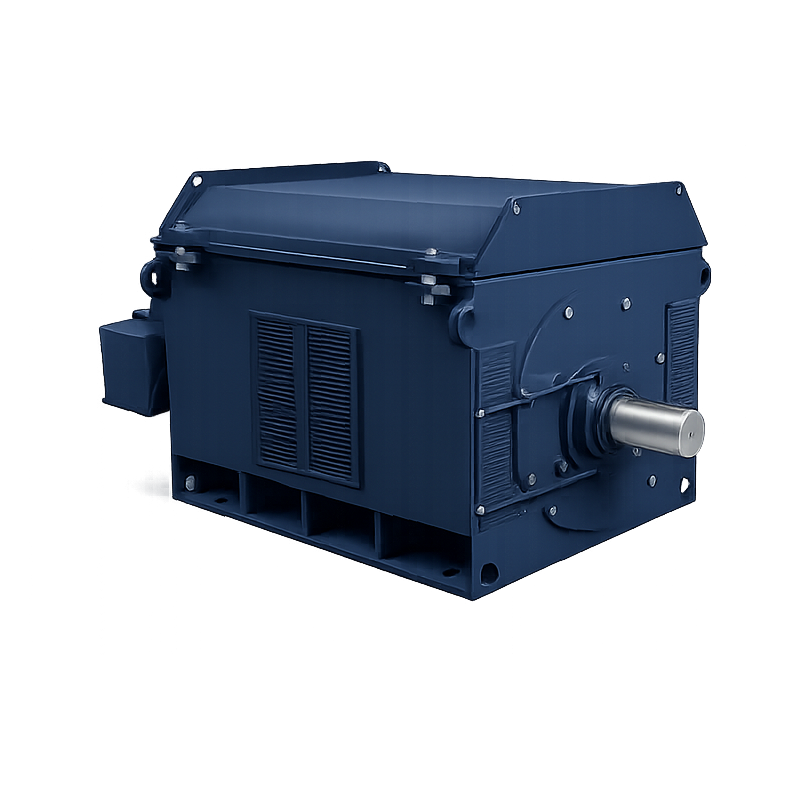
電気モーターは電気エネルギーを機械的回転に変換します。これを実現する具体的な方法によって、モーターの動作特性、効率、さまざまな用途への適合性が決まります。 2 つの基本的な AC モーター タイプ (誘導モーターと同期モーター) が、産業用および商業用モーター設置の大部分を占めています。理解する 誘導電動機と同期電動機の違い 速度動作、始動方法、効率プロファイルが著しく異なるため、特定の負荷に適したマシンを選択するためには、これらのことが不可欠です。モーターの種類を超えて、実際のモーターの統合には、トルク生成、効率計算、速度制御、ギア減速、および一般的な故障を診断する能力に関する知識が必要です。この包括的なガイドには、大規模な産業用ドライブや電気モーター システムを最適化するためにエンジニアや技術者が必要とする動作原理、重要な方程式、現実の問題解決戦略がまとめられています。 単相非同期モーター 家庭用電化製品で。
誘導モーターと同期モーターの基本的な違い
プライマリー 誘導電動機と同期電動機の違い 回転子の速度と固定子によって生成される回転磁界との関係にあります。同期モーターでは、ローターはステーターの磁界とまったく同じ速度で回転します。 同期速度 、によって与えられました N s = 120f /P ここで、f は供給周波数、P は極数です。ロータは永久磁石またはスリップ リングを介して供給される DC 界磁電流によって磁化され、回転磁界と同調して固定されます。対照的に、誘導モーターは、と呼ばれる小さな速度差で動作します。 スリップ 、通常は 2~5% フルロード時。ローターは短絡されたバー (かご) で構成されており、ローター速度が同期速度より低い場合にのみ電流と磁場が発生し、ローターの導体に電圧が誘導されます。この滑りがトルクを発生させるのです。これがなければローター電流は流れず、トルクは発生しません。
この速度の違いがアプリケーションの強みを左右します。同期モーターは負荷の変動に関係なく一定の速度を維持するため、コンプレッサー、大型ポンプ、発電機などの精密ドライブに最適です。また、プラント内の遅れている無効電力を補償して、優れた力率で動作するように設計することもできます。誘導モーター、特に頑丈なかご型は、構造が簡単で、コストが低く、オンラインで直接起動できるため、一般産業用途で主流となっています。ただし、負荷が増加すると速度がわずかに低下し、常に電源から遅れた無効電力が消費されます。実際の例: 60 Hz 電源の 4 極同期モーターは正確に 1,800 RPM で動作しますが、同等の 4 極誘導モーターは全負荷時に 1,750 RPM で動作し、50 RPM のスリップによりトルクを生成できます。
同期モータの動作原理と起動方法
の 同期モーターの動作原理 ステーターの回転磁界とローターの一定磁界の間の磁気ロックに依存します。三相交流がステータに印加されると、回転磁界が発生します。ローターはすでに DC で励磁されており、永久磁石として機能します。反対の極が引き付けられ、ローターは同期速度で引っ張られます。しかし、重大な課題が始まりつつあります。静止状態では、回転フィールドの動きが速すぎて、ローターが静止状態からロックされません。したがって、ほとんどの同期モーターには かご型ダンパー巻線 ローター面にあるため、モーターが誘導モーターとして始動できるようになります。ローターがおよその位置に達したら 同期速度の 95% 、DC フィールドが通電され、ローターが同期状態に入ります。サーボ ドライブや電気自動車での使用が増えている最新の永久磁石同期モーター (PMSM) は、励磁スリップ リングを回避し、高効率と電力密度を実現しますが、スムーズに起動して速度を制御するには可変周波数ドライブ (VFD) を必要とします。
単相非同期モーター: 設計と国内用途
A 単相非同期モーター は、単相 AC 電源で動作するように設計された誘導モーターで、一般に家庭用電化製品、ファン、小型ポンプに使用されます。基本的な課題は、単相固定子巻線が回転磁界ではなく脈動磁界を生成するため、それ自体では始動トルクを生成できないことです。必要な回転磁場を作成するために、さまざまな開始方法が使用されます。最も一般的なのは、 コンデンサースタートモーター 、主巻線から物理的に配置され、コンデンサと直列に接続された補助巻線を使用して、位相シフトされた電流を生成します。これにより、ローターを始動する 2 相磁界が生成されます。その後、遠心スイッチが補助回路を約 フルスピードの 70 ~ 80% 。その他の設計には、分割相 (抵抗始動) モーターや永久分割コンデンサー (PSC) モーターが含まれており、コンデンサーを回路内に保持して走行性能を向上させます。これらのモーターは、特定の電力定格において、対応する三相モーターよりも本質的に効率が低く、一般的な効率の範囲は次のとおりです。 分数馬力ユニットの場合は 50%、大型モデルの場合は 75% ただし、標準の単相コンセントとの互換性があるため、家庭用および小規模な商業用の設定では置き換えられません。
平行軸モーターとドライブ: ギア減速の統合
平行軸モーターとドライブ 出力シャフトがモーターシャフトと平行で、トルクがヘリカルギアまたはスパーギアを介して伝達されるモーターとギアボックスの組み合わせを指します。この構成は次のサブセットです。 電動モーター用減速機 システムであり、コンベア、マテリアルハンドリング、および包装機械で広く使用されています。ギア減速機は 2 つの重要な機能を果たします。モーターの高い回転速度を使用可能な低速まで減速し、トルクを増大します。与えられたギア比 i の場合、出力速度 N アウト = N モーター /i、出力トルクT アウト = T モーター × i × η ギア , ここで、η ギア はギアボックスの効率です(通常、 ステージごとに 94 ~ 98% はすば歯車の場合)。平行軸配置はコンパクトで効率的であり、多くの場合、モーターを被駆動機械に直接取り付けることができます。平行軸ギアモーターを選択するときは、サービスファクター (ギアボックスの定格容量と実際の負荷の比率) を考慮する必要があります。均一荷重の場合、サービス係数は次のとおりです。 1.0~1.25 は許容されますが、衝撃荷重や頻繁な始動の場合は、 1.5~2.0 ギアの早期磨耗を防ぐために、以上を推奨します。
モータのトルク計算式と効率の計算式
の mechanical output power of a motor is related to torque and speed. The fundamental モーターのトルクの式 出力と回転速度の観点からは次のようになります。
T = (60 × P アウト ) / (2π × N) (トルクは Nm、パワーは W、N は RPM)
DC モーターの場合、電磁トルクは電機子電流と磁束にも比例します。 T = k t × φ ×私 a 。トルク定数k t モーターの構造により異なります。 AC 誘導モーターでは、発生するトルクは印加電圧の 2 乗に比例し、滑りに応じて変化します。
の モーターの効率の計算式 電気入力を機械出力に関連付けます。
η = (P アウト / P で ) × 100%
三相交流モーターの場合、P で = √3 × V L × I L × cosφ、cosφ は力率です。損失には、ステータ銅損 (I²R)、ロータ銅損、鉄損 (ヒステリシスおよび渦電流)、機械的摩擦損失、および風損が含まれます。たとえば、15 kW、4 極 IE3 誘導モーターは、次のことを達成できます。 91.5%の効率 全負荷時、以下に低下 50% 負荷で 88% 。高級電磁鋼板、最適化されたスロット設計、および改善された冷却によってこれらの損失を最小限に抑えることが、IE4 や IE5 などの高効率モーター規格の焦点です。
モーターがどの方向に回転するか: 回転の決定と変更
の direction in which a モーター rotates 磁場の相互作用によって決まります。三相誘導モーターの場合、電源の相順序によって固定子の回転磁界の方向が決まります。慣例により、端子 U、V、W で相順が L1、L2、L3 になるようにモータを接続すると、シャフトは駆動端から見て時計回りに回転します。任意の 2 つの電源リード線を逆にすると、相順序が逆になり、モーターの回転方向が逆になります。これは、モーター駆動のポンプまたはコンベアを試運転するときの標準的な方法です。 DC モーターの場合、回転方向はフレミングの左手の法則に従います。つまり、電機子電流または界磁電流のいずれかを反転すると回転が反転しますが、両方を反転すると回転は変わりません。永久磁石 DC モーターは、印加電圧の極性によって反転します。モーターを動作させるとき、指定された回転方向は多くの場合、ハウジング上の矢印で示されます。モーターを意図した方向とは逆に回転させると、スクリューポンプや方向性羽根車を備えたファンなどの特定の負荷が損傷する可能性があります。
電気モーター用スピードコントローラー: VFD および DC ドライブ
A 電動モーター用スピードコントローラー 電気入力パラメータを調整することにより、モーターの回転速度を変更します。三相誘導電動機の場合、標準デバイスは次のとおりです。 可変周波数ドライブ (VFD) 、入力 AC を DC に整流し、それを可変周波数、可変電圧の AC 出力に反転します。一定の V/f 比を維持することにより、モーターのトルク能力は幅広い速度範囲にわたって維持されます。 基本速度の 10% ~ 150% 。 DC モーターの場合、サイリスタまたは PWM ベースの DC ドライブが平均電機子電圧を変化させ、速度を直接制御します。最新のセンサーレスベクトル制御アルゴリズムにより、VFD は誘導モーターの速度とトルクを次の精度で制御できます。 定格速度の±0.5% フィードバックエンコーダがないため、クレーンホイスト、押出機、繊維巻取機などの要求の厳しい用途に適しています。小型の単相モーターの場合は、より単純なトライアックベースの電圧コントローラーまたは電子ソフトスターターが一般的です。
電動モーターの一般的な問題と解決策
診断する 電気モーターの問題と解決策 モーターの寿命を体系的に延長し、計画外のダウンタイムを防ぎます。最も一般的な問題、考えられる原因、および適切な修正措置を以下にまとめます。
| 問題 | 考えられる原因 | 解決策 |
|---|---|---|
| モーターの過熱 | 過負荷、換気不良、ベアリングの故障、周囲温度の高さ | 負荷を軽減し、ファン カバーを清掃し、ベアリングを交換し、デューティ サイクルを確認します。 |
| 過度の振動 | アライメントのずれ、ローターのアンバランス、基礎ボルトの緩み、ベアリングの摩耗 | シャフトの再調整、ダイナミックバランスローター、取り付けの締め付け、ベアリングの交換 |
| モーターが始動しない | ヒューズ切れ、過負荷トリップ、巻線開放、単相(三相) | 電源ヒューズとリレーをチェックし、巻線抵抗をテストし、すべての相が存在することを確認します。 |
| ベアリングの異音・故障 | 潤滑不足、汚れ、ベルト張力過大、軸電流 | ベアリングの再潤滑または交換、シャフト接地リングの取り付け、ベルトドライブの調整 |
定期的な予防メンテナンス (メガオーム計による絶縁抵抗テスト、接続のサーモグラフィー検査、ベアリングの振動傾向の把握) を行うことで、故障が発生する前にこれらの問題を検出できます。のために 電気モーターの問題と解決策 、動作時間と負荷プロファイルのログを保持すると、ベアリングをいつ交換するかを決定するのに役立ちます(通常は 20,000 ~ 40,000 稼働時間 )またはグリスを塗り直します。モーターが故障した場合、根本原因の分析が不可欠です。湿気の侵入、電圧の不均衡、減速機の詰まりなど、故障の原因を特定せずにモーターを単に交換すると、故障が繰り返されることになります。
協力に興味がありますか、それとも質問がありますか?
一緒に働きましょう ようこそ!
-

-
 +86-15021943462
-
 中国上海市普陀区中山北路2000号23階2326号室